 RoboHub 开源项目
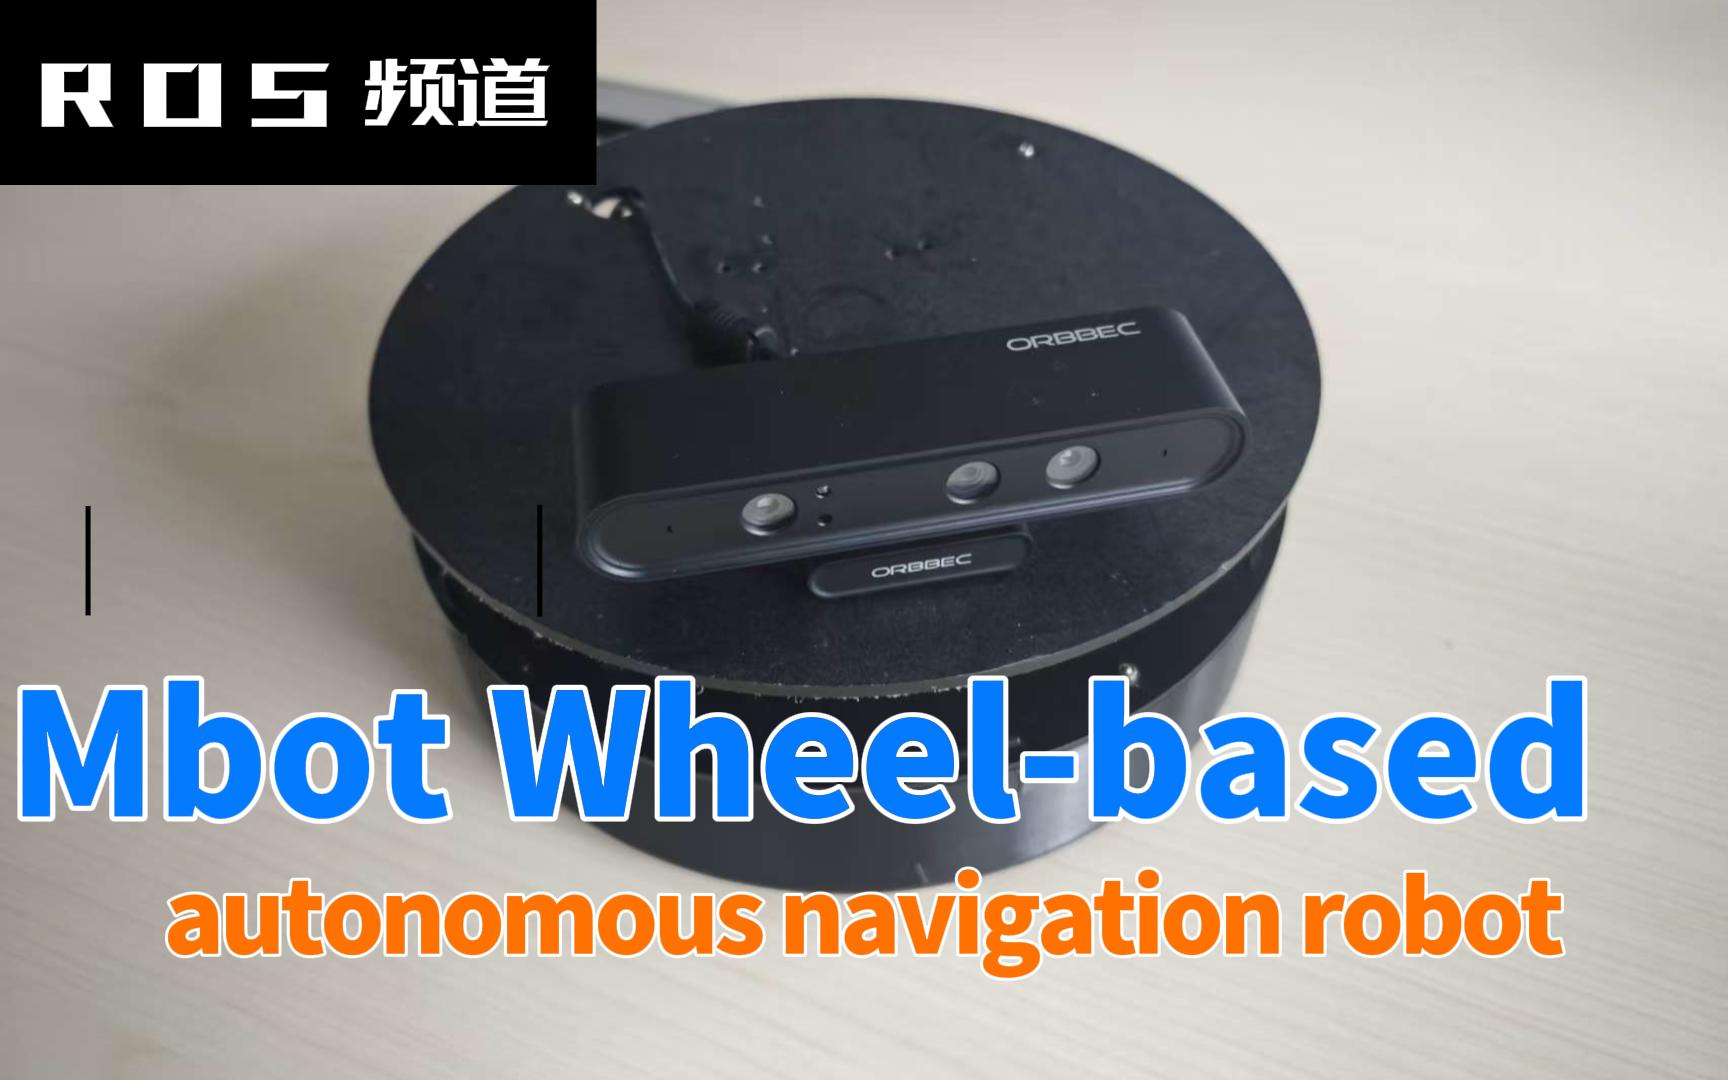
mBot(轮式自主移动机器人)
基于 QCS6490 与 ROS 2 的两轮差速移动机器人平台,实现 SLAM 建图与自主导航。适用于机器人教学与自主导航算法验证。
选择一个感兴趣的方向,跟着步骤完成一次实践。
RoboHub 开源项目基于 QCS6490 与 ROS 2 的两轮差速移动机器人平台,实现 SLAM 建图与自主导航。适用于机器人教学与自主导航算法验证。
 RoboHub 开源项目
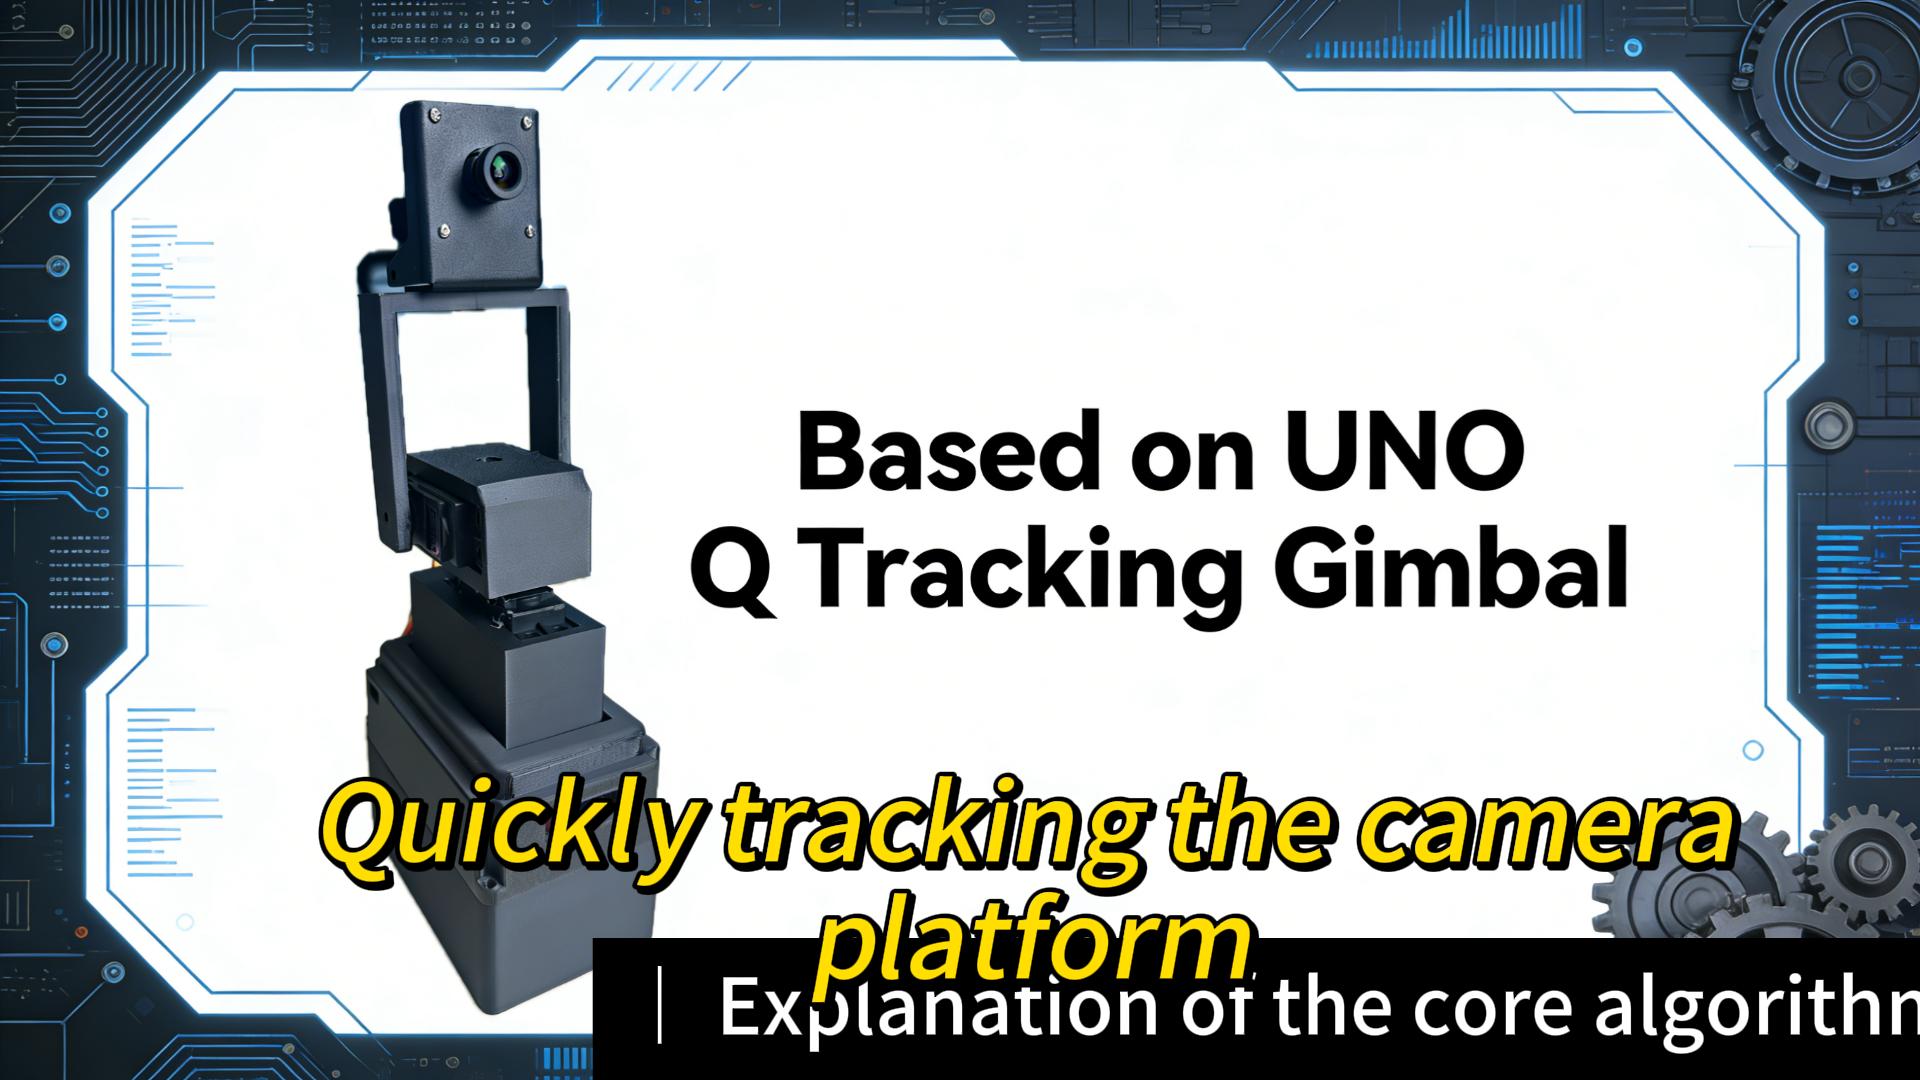
基于 Arduino UNO Q 的 HSV 颜色追踪云台:OpenCV 识别目标颜色 → PID 闭环控制计算误差 → MG996R 舵机实时跟随,同时提供赛博朋克风格 Web 控制台。
 RoboHub 开源项目
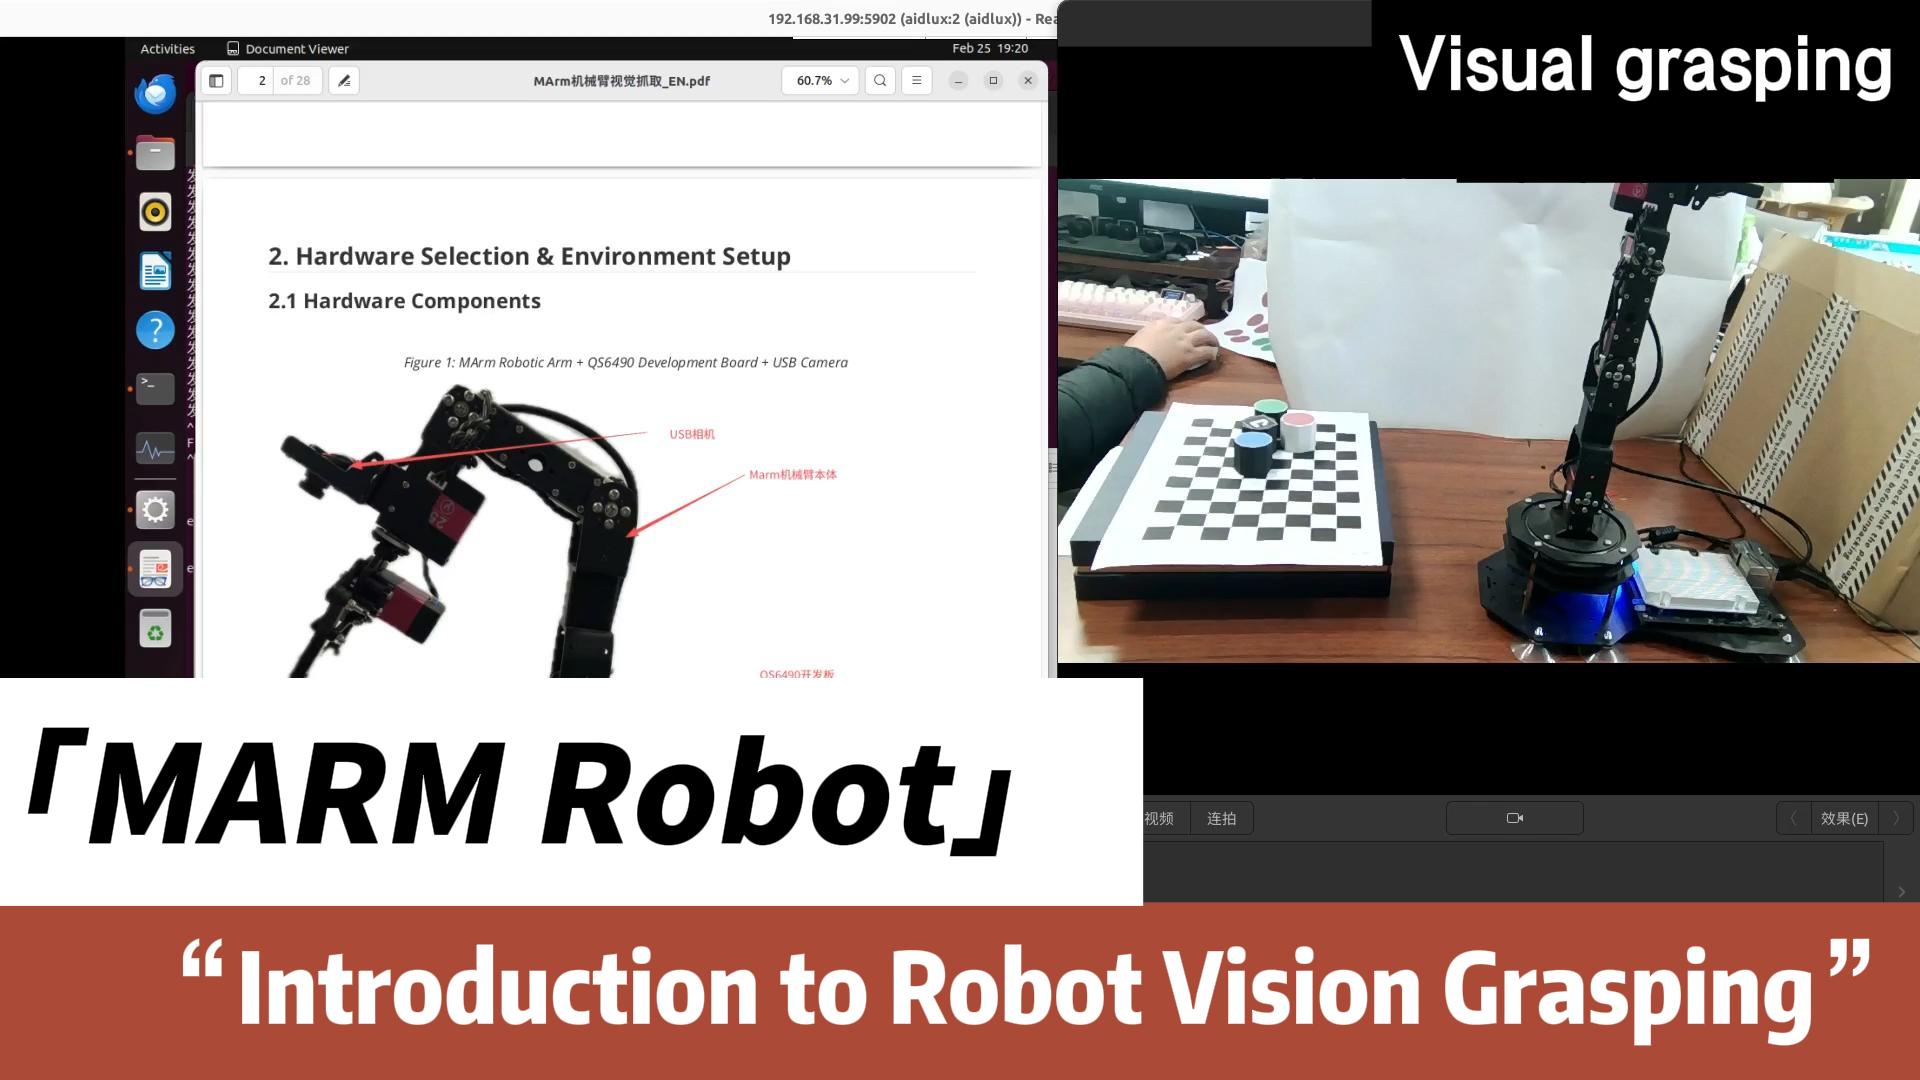
基于 ROS 2 Humble 与机器视觉(OpenCV)的桌面级六轴机械臂控制系统:集成底层运动控制、视觉识别(ArUco / 颜色)与 MoveIt 2 运动规划,形成完整的「感知-规划-执行」闭环。
和犀友一起,把问题变成经验
带上你的运行环境与尝试过程,和社区开发者一起找答案。