产品参数 · 内容说明
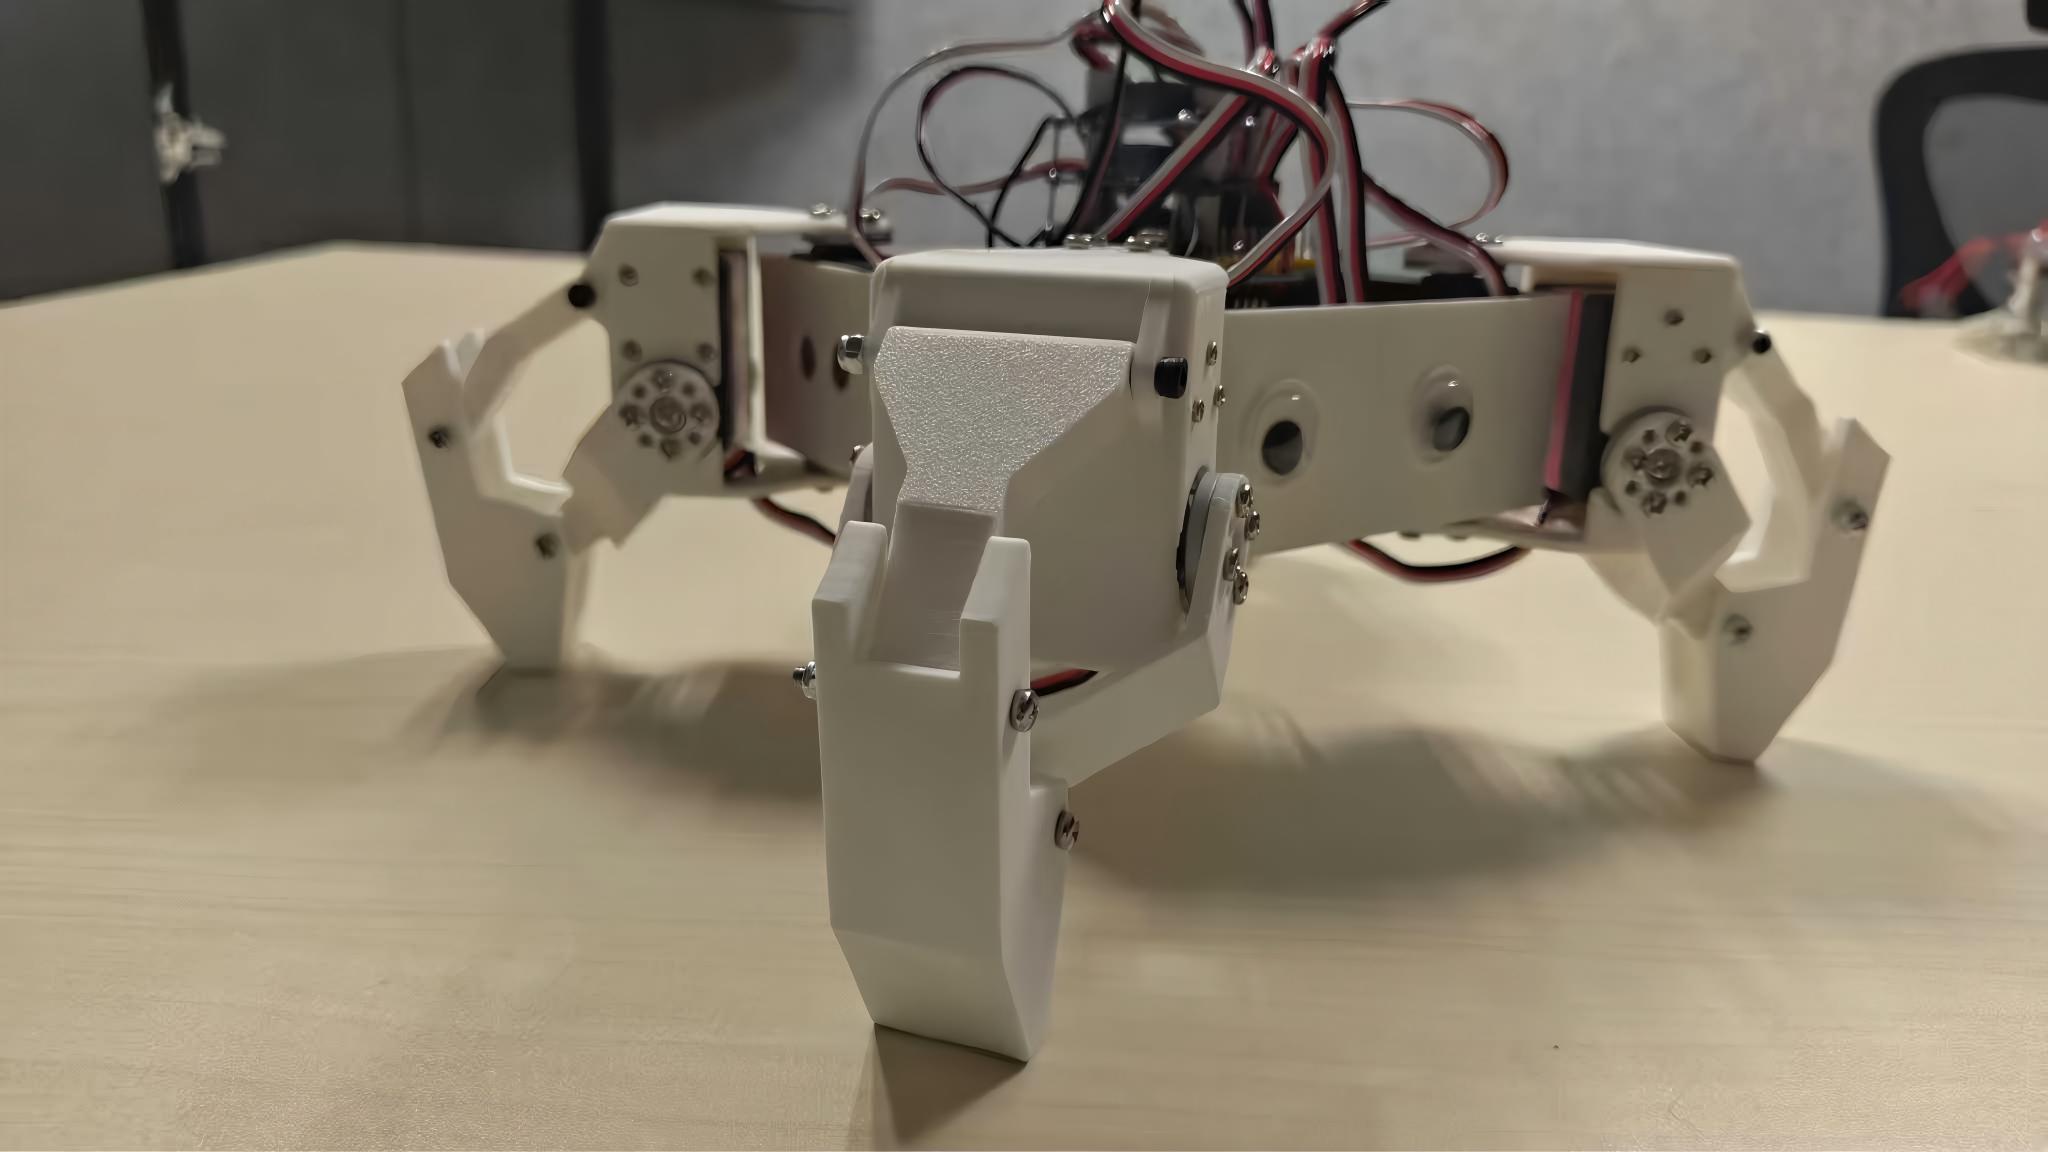
MiniKame 是一款基于 Arduino UNO Q(内置 WiFi)的 8 自由度桌面级四足机器人,通过正弦振荡器模拟生物中枢模式发生器(CPG)实现自然步态,支持浏览器 Web 界面远程控制。名称「Kame」源自日语「亀」(乌龟),寓意稳健而充满活力。
产品参数 · 基本信息
| 项目 | 内容 |
|---|---|
| 产品名称 | MiniKame Quadruped Robot(Kame 四足机器人,仓库名 kame_robot) |
| 产品定位 | 桌面级四足机器人 / 机器人入门与 STEAM 教学平台 |
| 开发团队 | APLUX 阿加犀(GitHub:APLUX-Official) |
| 分类 | Motors & Robotics(Arduino 分类) |
| 开源协议 | Apache License 2.0 |
| 项目案例页 | https://projecthub.arduino.cc/aplux/minikame-quadruped-robot-a-desktop-robot-building-tutorial-from-scratch-439e7e |
产品参数 · 核心规格
| 类别 | 参数 |
|---|---|
| 尺寸 | 150 mm(长)× 120 mm(宽)× 100 mm(高) |
| 重量 | 约 300 g |
| 自由度 | 8(每条腿 2 个关节:大腿 + 小腿) |
| 主控 | Arduino UNO Q 4GB(内置 Wi-Fi) |
| 驱动舵机 | 8 × MG996R 数字舵机(双轴、金属齿) |
| 电源 | 12V 锂电池组(18650 3S) |
| 控制方式 | 浏览器 Web 界面(手机 / 电脑,局域网内使用,无需安装 App) |
| 动作库 | 11 种预设动作(行走 / 转弯 / 舞蹈 / 太空步等) |
| 参数调节 | 步数 1–20、周期 200–3000 ms(实时滑块调节) |
产品参数 · 系统架构(三层分离)
Web 前端(HTML/CSS/JS) ←Socket.IO→ Python 中台(指令路由) ←RouterBridge→ Arduino 固件(舵机控制)
- 人机分离:控制界面与底层硬件解耦,职责清晰
- 跨平台:任何带浏览器的设备均可控制
- 实时双向通信:Socket.IO 实现状态反馈
- 易于扩展:可加装传感器实现避障 / 巡线 / 目标跟踪
产品参数 · 运动控制原理
- 用正弦振荡器网络模拟中枢模式发生器(CPG):output(t) = A × sin(2π × t / T + φ) + O
- 四个核心参数:振幅 A(步幅大小)、周期 T(动作速度)、相位 φ(多腿协调)、偏移 O(中立位置)
- 对角小跑步态(trot):左前 + 右后、右前 + 左后成对协调;小腿周期为大腿的一半(抬腿动作更快)
- 校准机制:trim[](补偿机械装配误差)+ reverse[](修正舵机安装方向)
产品参数 · 动作库(11 种)
除 init / home 外,所有动作执行完毕后自动归位(home)。
| 动作 | 编号 | 说明 |
|---|---|---|
| walk | 1 | 四足行走 |
| turnL | 3 | 原地左转 |
| turnR | 4 | 原地右转 |
| moonwalk | 5 | 太空步 |
| dance | 6 | 舞蹈 |
| upDown | 7 | 上下起伏 |
| pushUp | 8 | 俯卧撑 |
| hello | 9 | 打招呼(抬腿挥手) |
| frontBack | 11 | 前后摇摆 |
| home | 12 | 归位(标准站立姿态) |
| init | 13 | 初始化(重新校准舵机) |
产品参数 · 舵机引脚分配
| 舵机 | 功能 | 引脚 | 舵机 | 功能 | 引脚 |
|---|---|---|---|---|---|
| S0 | 左前大腿 | D4 | S4 | 左后大腿 | D8 |
| S1 | 右前大腿 | D5 | S5 | 右后大腿 | D9 |
| S2 | 左前小腿 | D6 | S6 | 左后小腿 | D10 |
| S3 | 右前小腿 | D7 | S7 | 右后小腿 | D11 |
产品参数 · 快速上手
- 将 sketch/ 目录代码上传至 Arduino UNO Q
- 在 Arduino App Lab 中运行,或通过 SSH 执行:arduino-app-cli app start kame_robot
- 手机 / 电脑连接同一 WiFi,浏览器访问 http://<机器人IP>:7000(IP 可在串口监视器查看)
产品参数 · 校准(trim 参考值)
调整方法:发送 Home 指令让机器人站立 → 观察哪条腿歪斜 → 修改对应 trim 值 → 重新烧录固件(正值 = 顺时针偏移)。
trim[0] = -5;   // 左前大腿
trim[1] = -5;   // 右前大腿
trim[2] = -20;  // 左前小腿
trim[3] = 10;   // 右前小腿
trim[4] = -3;   // 左后大腿
trim[5] = -3;   // 右后大腿
trim[6] = -15;  // 左后小腿
trim[7] = -13; // 右后小腿产品参数 · 说明
本页参数依据官方 GitHub README、项目页作者评论与完整教程文档整理,如有更新以官方发布为准。
BOM清单 · 内容说明
桌面级 8 自由度四足机器人 MiniKame 的可采购硬件 / 配件清单。 > 整理依据:作者在 Arduino Project Hub 项目页评论中提供的完整清单(含购买链接)、官方 GitHub 仓库 README 与完整教程文档。
BOM清单 · 一、可购买硬件 / 配件
说明: > - 项目 README 的基础硬件表中舵机列为 SG90、电池列为 7.4V;作者在项目页评论中给出的实际制作清单为 MG996R ×8 + 12V 锂电池,本表以后者为准。 > - 3D 打印件需自备 3D 打印机与耗材(官方未标注具体耗材型号)。
| 序号 | 物料名称 | 型号 / 规格 | 数量 | 用途 | 购买链接 |
|---|---|---|---|---|---|
| 1 | 主控开发板 | Arduino UNO Q(4GB,内置 Wi-Fi) | 1 | 系统控制(Wi-Fi / RouterBridge / 舵机控制) | 官方商店:https://store.arduino.cc/products/uno-q-4gb |
| 2 | UNO Q 扩展板 | 自定义扩展板(舵机排针、电源分配) | 1 | IO 扩展与舵机供电 | — |
| 3 | 舵机 | MG996R 数字舵机(双轴、金属齿,2×4 套装) | 8 | 四腿关节驱动(每腿 2 个:髋关节 + 膝关节) | Amazon:https://www.amazon.com/dp/B07MFK266B |
| 4 | 电池 | 12V 锂电池组(18650 3S) | 1 | 舵机与主控供电 | Amazon:https://www.amazon.com/dp/B0FG2P7RGP |
| 5 | 3D 打印件 | 车身 + 四腿部件(模型开源,可自行打印) | 1 套 | 机械结构 | 模型目录:https://github.com/APLUX-Official/kame_robot/tree/master/models |
| 6 | M3×30 内六角螺钉 | M3×30 | 8 pcs | 小腿 | — |
| 7 | M3×45 内六角螺钉 | M3×45 | 4 pcs | 大腿 | — |
| 8 | M3 自锁螺母 | M3 | 12 pcs | 通用锁紧 | — |
| 9 | M3×6 内六角螺钉 | M3×6 | 3 pcs | 主控固定 | — |
| 10 | M3×10 内六角螺钉 | M3×10 | 2 pcs | 电池盖 | — |
| 11 | M3×6 十字螺钉 | M3×6 | 64 pcs | 舵机套件附带 | — |
| 12 | M2×6 十字自攻螺钉 | M2×6 | 56 pcs | 舵机套件附带 | — |
| 13 | 15mm 黑色活动眼贴 | 15mm | 2 pcs | 装饰(眼睛) | — |
BOM清单 · 二、官方器件清单(Arduino Project Hub)
| 类别 | 名称 | 数量 | 链接 |
|---|---|---|---|
| 硬件 | Arduino® UNO™ Q 4GB | 1 | 官方商店:https://store.arduino.cc/products/uno-q-4gb |
| 软件 | Arduino App Lab(开发环境) | 1 | 官方文档:https://docs.arduino.cc/software/app-lab/ |
开源协议与链接 · 一、开源协议
备注:GitHub 仓库未附独立 LICENSE 文件;完整教程 PDF 文末标注为 MIT,与项目页标注不一致。再分发 / 二次开发建议以项目页标注的 Apache-2.0 为准(如需可向作者确认)。
| 适用对象 | 开源协议 | 说明 |
|---|---|---|
| 项目(整体) | Apache License 2.0(Apache-2.0) | 来源:Arduino Project Hub 项目页许可标注(license_type: Apache License 2.0) |
开源协议与链接 · 二、相关链接
| 类型 | 链接 |
|---|---|
| 项目仓库(GitHub) | https://github.com/APLUX-Official/kame_robot |
| 项目案例页(Arduino Project Hub) | https://projecthub.arduino.cc/aplux/minikame-quadruped-robot-a-desktop-robot-building-tutorial-from-scratch-439e7e |
| 完整制作教程(PDF) | https://projects.arduinocontent.cc/bb4a0189-d9ac-449d-9b92-bfc96145f42c.pdf |
| 电路原理图(PDF) | https://github.com/APLUX-Official/kame_robot/blob/master/Schematic_2026-03-10.pdf |
| 3D 打印模型目录 | https://github.com/APLUX-Official/kame_robot/tree/master/models |
| Arduino UNO Q 4GB(官方商店) | https://store.arduino.cc/products/uno-q-4gb |
| Arduino App Lab(开发环境) | https://docs.arduino.cc/software/app-lab/ |
| MG996R 舵机(Amazon) | https://www.amazon.com/dp/B07MFK266B |
| 12V 锂电池组(Amazon) | https://www.amazon.com/dp/B0FG2P7RGP |
| 开发团队主页 | https://github.com/APLUX-Official |